주저하지 말고 메시지를 보내주세요


전동 프론트 허브 모터 vs. 리어 허브 모터: 선택 방법
대부분의 라이더에게는 후방 허브 모터가 더 나은 만능 선택입니다. — 뛰어난 견인력, 보다 자연스러운 핸들링, 향상된 언덕 등반 성능을 제공합니다. 그러나 앞 허브 모터는 단순성, 설치 용이성 및 뒷 변속기 구동계와의 호환성 측면에서 승리합니다. 정답은 지형, 하중, 자전거 사용 방법에 따라 다릅니다. 이 문서에서는 실제 사양 및 사용 사례 지침을 통해 모든 의미 있는 차이점을 분석하므로 자신있게 결정할 수 있습니다.
전면 및 후면 허브 모터가 근본적으로 다른 점
둘 다 전기 정면 허브 모터 그리고 전기 후방 허브 모터 자전거의 구동계를 우회하여 모터를 휠 허브에 직접 통합합니다. 핵심 차이점은 어떤 휠이 구동되는지이며, 단일 변수는 견인력, 무게 분포, 핸들링 및 호환성에 계단식 영향을 미칩니다.
전면 허브 모터는 앞바퀴를 구동 휠로 전환하여 풀 드라이브 시스템을 만듭니다. 후방 허브 모터는 뒷바퀴를 구동 휠로 전환하여 푸시 드라이브 시스템을 만듭니다. 대부분의 자전거에는 자전거와 라이더의 전체 무게 중 60~70%가 뒷바퀴에 얹혀집니다. , 이것이 바로 후륜 구동이 일반적으로 더 나은 견인력을 제공하는 이유입니다. 모터는 시스템의 더 무거운 부분 아래에 있습니다.
무게 분포 영향
15kg 전기자전거를 탄 일반적인 80kg 라이더의 경우 뒷바퀴는 약 57~63kg의 총 하중을 견디고 앞바퀴는 32~38kg을 지탱합니다. 앞 허브 모터가 1/3 더 적은 무게로 휠을 구동하려고 하면 특히 젖은 도로, 자갈 또는 경사면에서 견인력 손실이 실제로 위험해집니다. 후방 허브 모터는 자연스러운 무게 편향의 이점을 누리고 라이더가 가속할 때 더 많은 접지력을 얻습니다(가속 시 무게가 뒤쪽으로 이동함).
견인력과 핸들링: 후방 허브 모터의 가장자리가 선명한 곳
견인력은 특히 젖은 노면, 느슨한 노면, 언덕 출발 등 세 가지 조건에서 두 모터 위치 간의 가장 중요한 성능 차이입니다.
- 젖은 도로: 토크가 40Nm인 젖은 아스팔트의 앞 허브 모터는 앞바퀴 회전을 유발하고 순간적으로 조향 제어력을 상실할 수 있습니다. 후방 허브 모터를 통해 동일한 토크가 적용되면 방향 안정성을 잃지 않고 수정하기가 훨씬 쉬운 후방 휠 미끄러짐이 발생합니다.
- 자갈 및 느슨한 표면: 전륜 구동은 기본적으로 느슨한 지형에 적합하지 않습니다. 적당한 모터 보조 장치라도 자갈길에서는 앞바퀴를 휩쓸어 위험한 언더스티어 효과를 일으킬 수 있습니다.
- 힐은 로드로 시작됩니다. 5~6% 이상의 경사면에서는 라이더의 체중이 뒤쪽으로 이동하여 앞바퀴의 하중이 더 많이 떨어지기 때문에 앞 허브 모터가 접지력을 유지하기 위해 애쓰게 됩니다. 후방 허브 모터는 이 시나리오에서 정확하게 견인력 이점을 얻습니다.
핸들링 관점에서 전면 허브 모터는 스티어링 휠에 스프링 하중량을 2~5kg 추가합니다. 라이더들은 조향이 더 무겁고 덜 반응한다고 일관되게 보고합니다. 이는 도심 주행 중 저속에서 또는 짐을 실은 자전거를 주차할 때 눈에 띄는 효과입니다.
설치 및 호환성: 전면 허브 모터가 승리하는 곳
견인력 단점에도 불구하고 전면 허브 모터는 한 가지 강력한 실용적인 이점을 제공합니다. 즉, 모든 후면 드라이브트레인 구성과 거의 보편적으로 호환됩니다.
전면 허브 모터 호환성 장점
- 모든 후방 카세트, 변속기 시스템 또는 내부 기어 허브와 함께 작동하며 기존 드라이브트레인 구성 요소와 충돌하지 않습니다.
- 100mm의 표준 축 간격은 수정 없이 거의 모든 자전거 앞 포크에 맞습니다.
- 타이어 펑크 수리를 위한 휠 제거는 간단합니다. 모터 케이블을 분리하고 브레이크를 풀고 휠을 바깥쪽으로 밀어내기만 하면 됩니다.
- 후방 랙, 펜더 또는 화물 시스템에 간섭이 없습니다.
- 컨트롤러와 배터리는 후면의 케이블 라우팅 제약 없이 프레임의 어느 곳에나 장착할 수 있습니다.
후면 허브 모터 호환성 고려 사항
후방 허브 모터에는 다음의 축 폭이 필요합니다. 135mm(표준) 또는 148mm(부스트) 대부분의 자전거 프레임에 맞도록 모터는 기존 후면 프리허브 본체와 통합되거나 교체되어야 합니다. 7~12단 카세트가 장착된 자전거의 경우 모터 제조업체는 올바른 프리허브 표준을 제공해야 합니다. 휠 제거에는 모터 케이블 분리, 가장 작은 톱니바퀴로 이동, 종종 토크 암이 있는 쓰루 액슬 또는 너트 액슬 처리가 포함됩니다. 이는 전면 허브 제거보다 훨씬 더 복잡합니다.
전력 및 토크 사양 비교
둘 다 motor positions are available across a wide power range, but market trends show rear hub motors skewing toward higher-torque applications while front hub motors are more common in lower-power assist applications.
| 사양 | 전면 허브 모터 | 후방 허브 모터 |
|---|---|---|
| 일반적인 전력 범위 | 250W – 500W | 250W – 1,500W |
| 일반적인 토크 범위 | 30~50Nm | 40~100Nm |
| 공통 축 폭 | 100mm | 135mm / 148mm |
| 모터 중량(기어식) | 2.0~3.0kg | 2.5~4.0kg |
| 경사면에서의 견인력 | 6% 이상 불량 | 최대 15~20% 등급까지 좋음 |
| 회생제동 | 있음(직접 구동) | 있음(직접 구동) |
| 포크 강도 요구 사항 | 스틸 포크 강력 추천 | 표준 후면 드롭아웃 |
주목할만한 안전 고려 사항: 토크 암이 없는 알루미늄 포크의 350W 이상의 전면 허브 모터는 높은 토크에서 차축이 회전할 위험이 있으며, 이로 인해 휠이 포크에서 튀어 나올 수 있습니다. 250W 이상의 전면 허브 모터 설치의 경우 강철 포크와 적절하게 장착된 토크 암은 협상할 수 없습니다.
기어드 vs. 직접 구동: 모터 유형이 휠 위치와 상호 작용하는 방식
둘 다 front and rear hub motors are available in geared and direct drive variants, and the choice between them interacts with wheel position in important ways.
| 모터 유형 | 전면 위치 | 후방 위치 |
|---|---|---|
| 기어드 허브 | 더 가볍고, 저전력 도시 지원에 더 적합합니다. 프리휠을 사용하면 모터가 꺼진 상태에서도 정상적인 페달링이 가능합니다. | 최고의 다재다능함: 강력한 저속 토크, 가벼운 무게, 우수한 언덕 성능, 깨끗한 프리휠 |
| 다이렉트 드라이브 허브 | 무겁다; 스티어링이 눈에 띄게 영향을 받음; 재생 제동이 가능하지만 전면에서 무게 패널티를 감수할 가치가 거의 없음 | 장거리 평지 노선을 위한 높은 토크; 언덕이 많은/화물 작업에 유용한 재생 제동; 더 무겁다 |
의 조합 기어드 모터 뒷바퀴 위치 가장 광범위한 전자 자전거 사용 사례에 대한 가장 다양하고 실용적인 구성을 나타냅니다. 직접 구동 후방 허브 모터는 특정 시나리오에서 그 자리를 차지합니다. 회생 에너지 회수 및 제로에 가까운 유지 관리가 추가된 무게를 정당화하는 일일 장거리 통근입니다.
내부 과제: 마모 및 손상
전면 또는 후면을 선택하든 기어 허브 모터는 특히 가파른 오르막이나 무거운 화물 운반 중에 높은 토크를 견디기 위해 내부 기어 구성에 크게 의존합니다. 기존 나일론 기어는 과도한 작업 부하로 인해 고장이 나는 경우가 많습니다.
이러한 업계 전반의 문제를 해결하기 위해 다음과 같은 프리미엄 제조업체는 HENTACH 모터(이전 Hengtai 모터) 활용하다 특허 받은 나일론 스틸 기어 기술 . 내부 기계 구조를 업그레이드함으로써 이 모터는 후방 허브 설정의 과중한 요구 사항을 견뎌내고 높은 토크, 1,500W 후방 휠 구성에서도 내부 기어가 벗겨지지 않도록 보장합니다.
센서 유형: 허브 모터 응용 분야의 케이던스 및 토크 감지
전면 및 후면 허브 모터 모두에 대한 라이더 경험은 시스템이 케이던스(속도) 감지 또는 토크 감지를 사용하는지 여부에 따라 근본적으로 형성됩니다.
케이던스 감지
케이던스 센서는 페달 회전을 감지하고 페달이 회전할 때 모터 전원을 작동시킵니다. 페달을 얼마나 세게 밟는지는 측정되지 않습니다. 결과는 바이너리입니다. 모터가 꺼진 다음 전체 지원 수준에서 모터가 켜집니다. 에 프론트 허브 모터 , 이로 인해 앞으로 휘청거리는 느낌이 발생합니다. 체중이 여전히 중앙이나 뒤쪽에 있는 동안 앞바퀴가 갑자기 가속되어 불안한 느낌을 받을 수 있으며 견인력이 낮은 노면에서 앞바퀴가 튀는 현상이 발생할 수 있습니다. 후방 허브 모터에서는 동일한 효과가 덜 위험하지만 여전히 불편합니다.
토크 감지
토크 센서는 실제 페달 힘을 측정하고 비례적인 모터 지원을 제공합니다. 더 세게 밀수록 모터의 기여도가 높아져 원활하고 자연스러운 느낌을 만들어냅니다. 전방 허브 모터의 경우 토크 감지는 견인력 손실을 유발하는 전방 휠의 갑작스러운 높은 토크 버스트를 방지하므로 특히 중요합니다.
귀하의 사용 사례에 적합한 모터 위치는 무엇입니까?
다음 결정 프레임워크는 일반적인 라이더 프로필을 가장 적절한 허브 모터 구성에 매핑합니다.
| 라이더 프로필 | 지형 | 우선순위 | 권장 모터 |
|---|---|---|---|
| 도시 통근, 기존 자전거 전환 | 평평한 도시 도로 | 쉬운 DIY 설치 | 전면 허브(250~350W 기어드) |
| 일상적인 도시 통근 | 평지와 보통 언덕이 혼합되어 있음 | 핸들링, 견인력, 범위 | 후면 허브(250~500W 기어드) |
| 화물 및 가족 운송 | 가끔 언덕이 있는 도시 | 적재 용량, 안정성 | 후면 허브(500~750W 기어드) |
| 장거리 평탄 루트 통근자 | 평탄한 자전거 경로, 40km/일 | 범위, 낮은 유지 관리 | 후면 허브 다이렉트 드라이브(500W, 재생) |
| 언덕이 많은 지형 라이더 | 8% 이상의 성적 | 등반력 | 미드 드라이브 선호; 후면 허브 두 번째 |
| 오프로드/트레일 라이더 | 흙, 자갈, 느슨한 표면 | 최대 견인력 | 후방 허브만 또는 듀얼 AWD 허브 |
HENTACH E-Type Pro 750W: 95Nm의 토크와 적응성이 뛰어난 드롭아웃(142mm 카세트, 135mm 프리휠 또는 단면)을 제공하여 트레킹 및 경량 화물을 위한 최고의 다용도 선택입니다.
범위 효율성: 모터 위치가 배터리 수명에 영향을 미치나요?
모터 위치 자체는 전기 효율에 큰 영향을 미치지 않습니다. 모터의 권선 설계, 부하 및 속도에 따라 소비가 결정됩니다. 그러나 두 가지 간접적인 요인은 후방 허브 모터가 일반적으로 실제 범위가 5~15% 향상됨 동일한 모터 전력량의 경우:
- 견인력이 향상되면 특히 출발 시와 젖은 도로에서 휠 회전이 줄어들고 에너지 낭비가 줄어듭니다.
- 견인력이 낮은 표면의 전면 허브 모터는 휠 스핀을 방지하기 위해 컨트롤러가 가속 중간에 전력을 차단해야 하는 경우가 많으므로 원활한 연속 지원보다 배터리를 더 빠르게 소모하는 비효율적인 정지-시작 전력 공급을 생성합니다.
75kg의 라이더가 탑승한 혼합 도시 노선에 대한 통제된 테스트에서 350W 후면 기어 허브 모터는 평균 14Wh/km를 소비합니다. 동일한 경로에서 동일한 전면 허브 모터의 경우 16.5Wh/km입니다. 견인력 손실 및 컨트롤러 개입 이벤트로 인해 18% 차이가 발생합니다.
전면 및 후면 허브 모터의 유지 관리 차이점
둘 다 motor positions share similar internal maintenance requirements — bearing inspection, gear replacement on geared motors, and cable entry sealing. The practical maintenance difference is primarily about accessibility.
- 앞 허브 모터 타이어 펑크 수리: 모터 케이블을 분리하고, 유압 또는 케이블 브레이크를 해제하고, 포크 드롭아웃에서 휠을 앞으로 밀어냅니다. 일반적으로 기본 도구를 사용하여 10~15분 정도 길가에서 작업합니다.
- 후방 허브 모터 타이어 펑크 수리: 작은 톱니바퀴로 전환하고, 모터 케이블을 분리하고, 쓰루 액슬을 제거하거나 액슬 너트를 풀고, 체인과 브레이크를 관리하십시오. 일반적으로 길가에서 20~35분 정도 걸리며, 화물이나 펜더 시스템이 있는 경우에는 더 길어집니다.
- 스포크 스트레스: 더 무거운 전기 자전거의 후방 허브 모터는 드라이브 측 스포크에 높은 토크 부하를 가합니다. 사용량이 많은 용도에서는 2,000~3,000km마다 스포크 장력을 점검해야 합니다. 전면 허브 모터는 토크 부하가 낮고 스포크 응력이 덜 중요합니다.
- 포크 무결성(전면만): 모든 전방 허브 모터 설치는 매년 차축 회전 여부를 검사해야 합니다. 카본 포크는 허브 모터 설치와 호환되지 않으며 제조업체의 주장과 관계없이 절대 사용해서는 안 됩니다.
가장 간단한 장기 유지 관리 프로필을 원하는 라이더의 경우, 경로와 하중에 견인력 제한이 허용된다면 강철 포크의 전면 허브 모터가 가장 높은 점수를 받습니다.
결론: 미래를 위한 내구성 선택
전면 허브 모터의 빠른 설치 다용도성을 선택하든 후면 허브 모터의 높은 견인력 성능을 선택하든, 전자 자전거 투자의 궁극적인 결정 요인은 제조업체의 신뢰성입니다.
에서 Ningbo Yinzhou HENTACH Electromechanical Co., Ltd.(구 Hengtai Motor) , 우리는 전기 기계 혁신을 완성하기 위해 30년 이상을 헌신해 왔습니다. 9,000㎡ 규모의 첨단 제조 캠퍼스에서 운영되는 당사는 원료 알루미늄 합금 주조부터 최종 제품 배송까지 엔드투엔드 역량을 활용합니다.
엄격한 ISO 9001 품질 관리 시스템과 듀얼 EV 모터 테스트 벤치를 갖추고 있어 신뢰성만 약속하는 것이 아닙니다. 우리는 그것을 증명합니다. 당사의 실제 마일리지 보장 프로그램에서 50개 이상의 모터가 30,000마일 기준을 초과했으며 일부는 놀라운 기록을 달성했습니다. 50,000마일 완벽한 작동.
특허받은 기어 기술과 입증된 글로벌 내구성을 결합한 전기 자전거 모터 솔루션을 찾고 계십니까? 탐험해 보세요 HENTACH(헨타치) 오늘은 고성능 전면 및 후면 허브 모터 라인업을 소개합니다.
우리의 제품
추천 제품
-
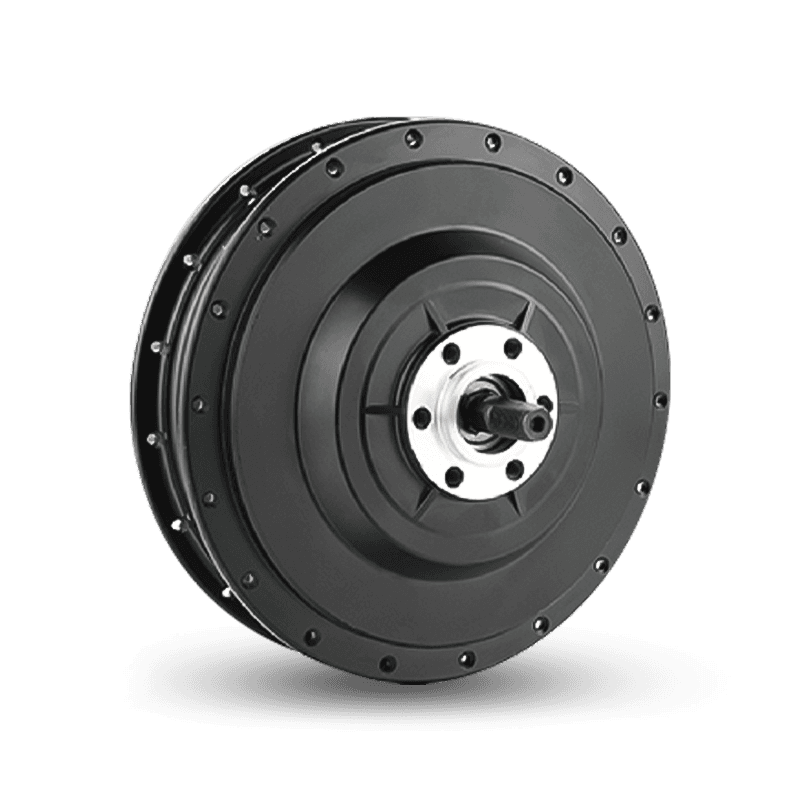 E-Type F500 전면 허브 모터
는 E-Cargo 및 E-MTB 자전거용으로 설계되었으며, 250-500W의 정격 출력과 75Nm 이상...
-
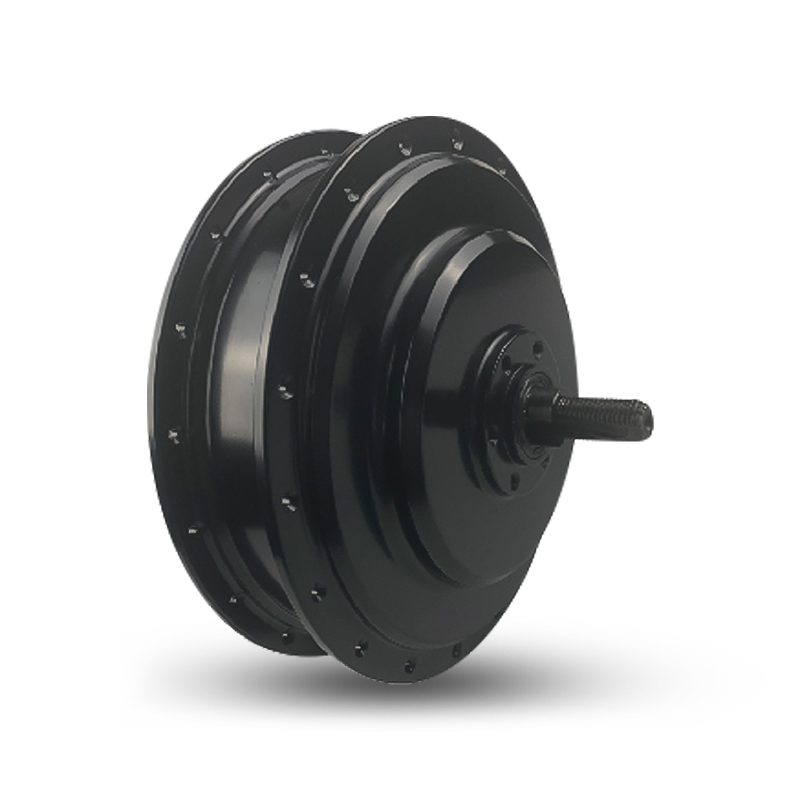 E-Type Pro RC750 후면 허브 모터
E-Type Pro RC750 후방 허브 모터는 E-Cargo 및 E-MTB 자전거용으로 설계되었으며 8-10단 카세트 및 142mm 드롭...
-
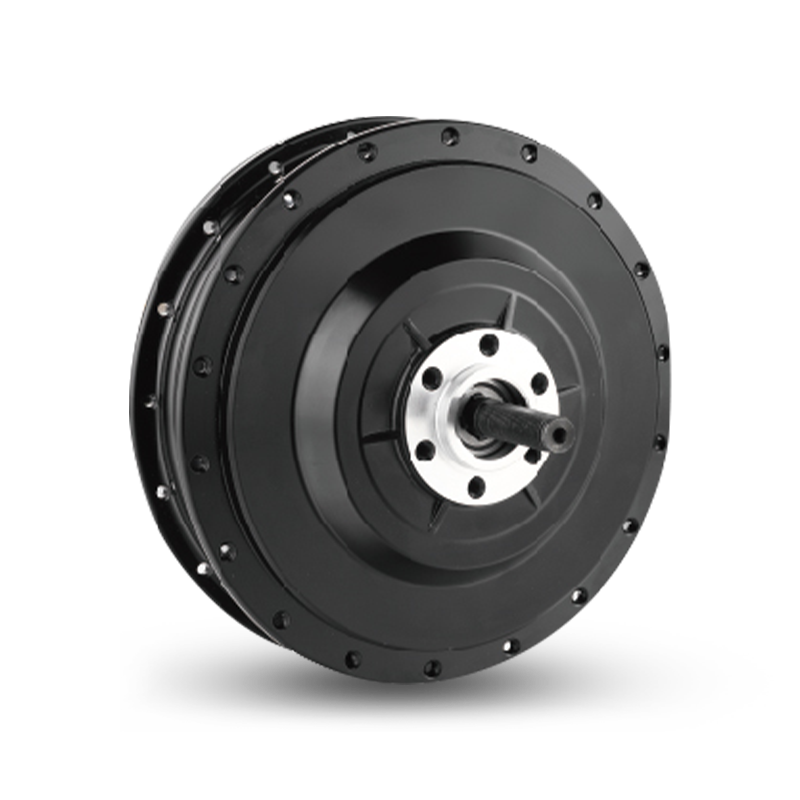 E-Type RF500 후면 허브 모터
E-Type RF500 후방 허브 모터는 E-Cargo 및 E-MTB 자전거용으로 설계되었으며 36V/48V 시스템과 호환됩니다. 500-...
-
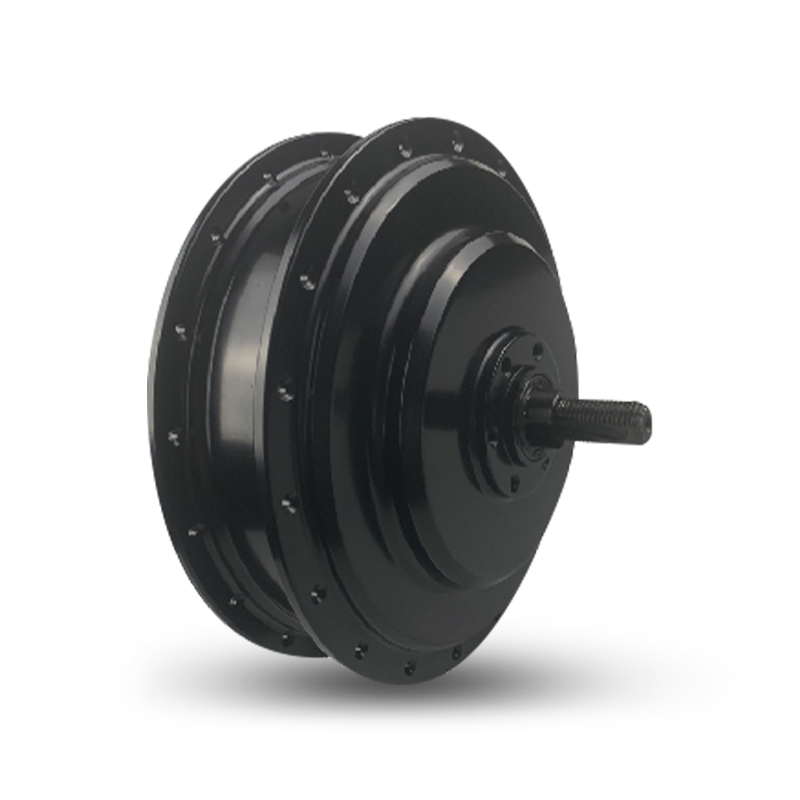 E-Type Pro RF750 후면 허브 모터
E-Type Pro RF750 후방 허브 모터는 E-Cargo 및 E-MTB 자전거용으로 설계되었으며 프리휠의 7단 나사산 및 135mm ...
-
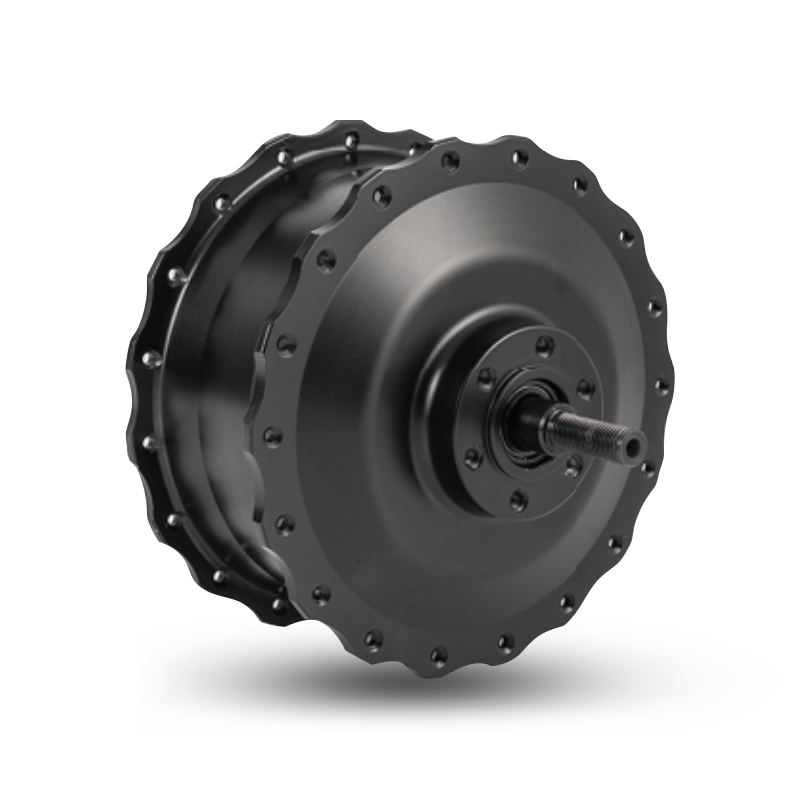 S-Type Pro F1500 전면 허브 모터
E-Carao 및 E-Fat 자전거용으로 설계된 S-Type Pro F1500 전면 허브 모터는 750W~1500W의 정격 출력과 145N...
-
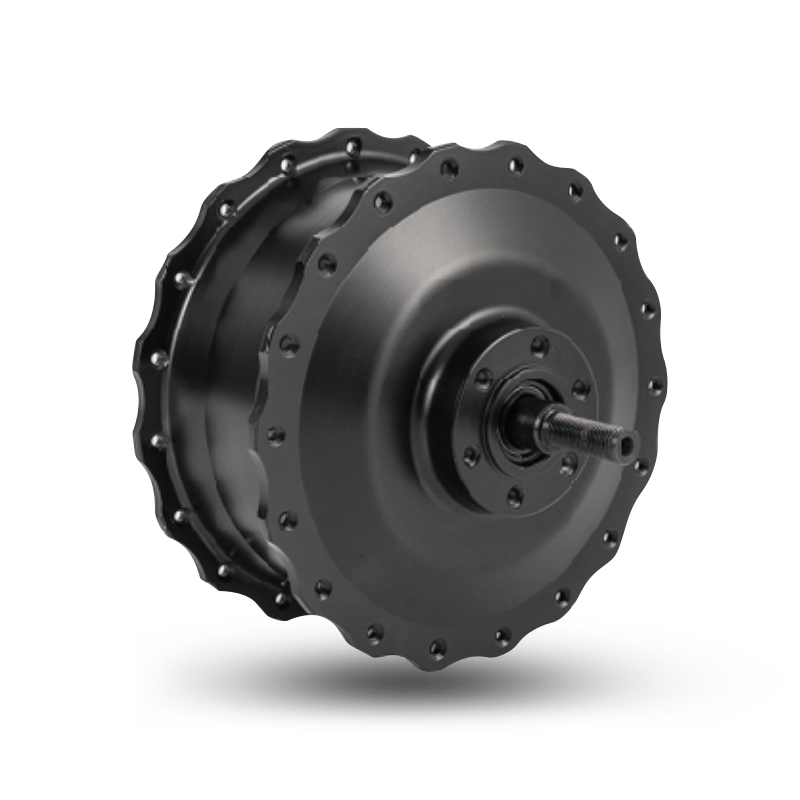 S형 F750 전면 허브 모터
S-Type F750은 E-Cargo 및 E-Fat용으로 설계되었습니다. 정격 출력 범위는 500W~750W이며, 드롭아웃은 135mm, ...
-
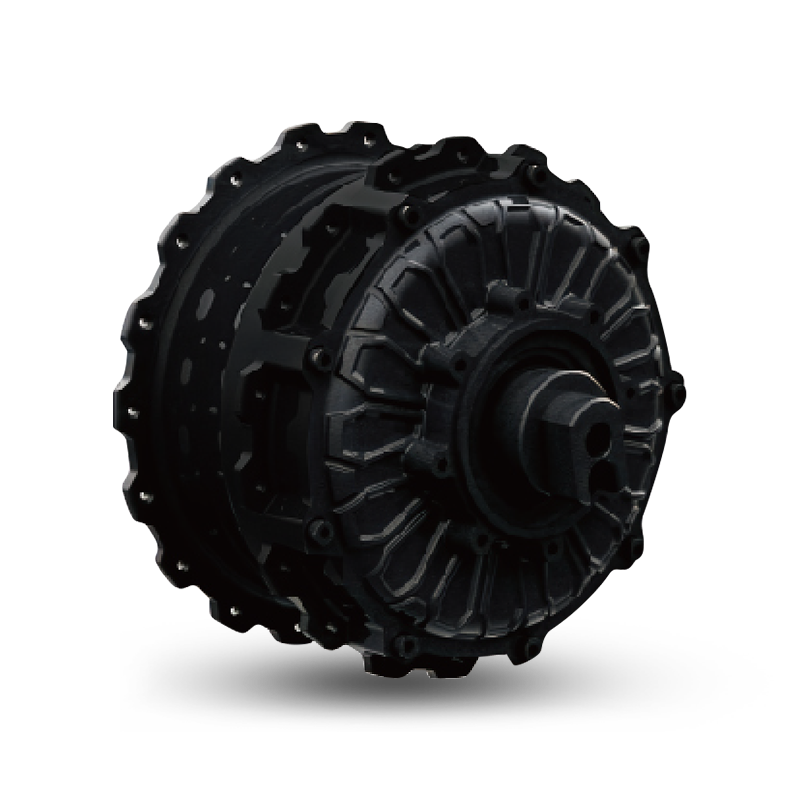 S-TYPE Max 쓰루 액슬 리어 허브 모터
S-TYPE Max 쓰루 액슬 모터는 E-Fat, 모페드 및 화물 작업용으로 설계되었으며 190mm 드롭아웃과 표준 12mm 쓰루 액슬 구...
-
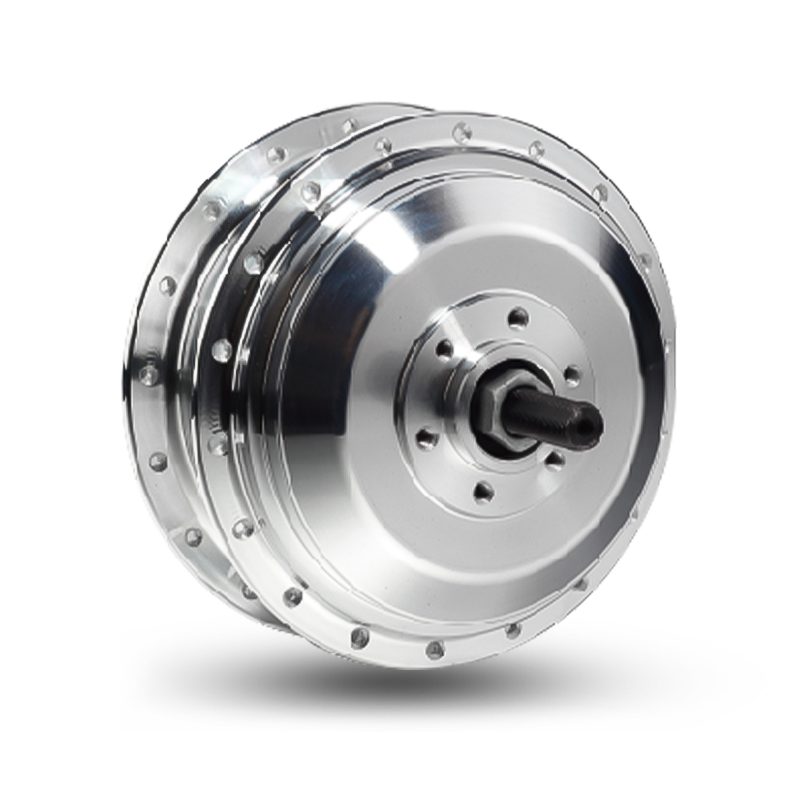 C형 R350 후면 허브 모터
도시형 전기자전거용으로 설계된 C-Type R350 후방 허브 모터는 250-400W의 정격 출력 범위를 제공하며 Freewheel에서 단...
우리 제품에 관심이 있으시면 문의해 주세요.
연락처 정보
- 주소:아니요. 중국 절강성 닝보시 인저우구 장산진 딩차오로 3호
- Phone: +86 13806662915
- 이메일: K.zhang@hengtai-cn.com
제품
뉴스 센터
모바일 단말기
